


自主导航
本页介绍 TianRover 火星车在已保存地图上的导航操作。二维地图使用 AMCL 定位; 三维地图使用 FAST-LIO2 或 KISS-ICP 前端与 RTAB-Map 定位,两种方式均由 Nav2 规划路径和控制地面行驶。
二维地图导航
TianRover 火星车使用 ROS 2 tianrover_navigation 功能包启动 Nav2,二维定位为 AMCL,全局规划为 NavFn,局部控制为 DWB。以下按已保存地图说明操作;旧版 ROS 1 move_base、TEB/DWA/EBAND 启动命令不适用于当前包。
导航前准备
- 已按 SLAM 建图 保存二维
.yaml和.pgm,并正常退出建图。 - 保持一套
bringup.launch.py运行,确认扫描、里程计与模型显示正常。 - 按使用指引将云卓 G20 序号 2 三档开关置于中间或最上方,进入 ROS 模式;确认急停释放、周围场地空旷。
已部署火星车的新 Bash 终端会自动加载运行环境,打开后直接执行下面的命令即可。
工作区路径以本车安装位置为准,新终端会自动读取同一个车辆配置文件。下文以机器人名称 mars 为例。
加载地图并启动二维导航
export TIANROVER_MAX_SPEED=0.10
ros2 launch tianrover_navigation navigation.launch.py map:=$HOME/maps/mars_gmapping_v1.yaml
将地图替换为实际保存的 YAML;Cartographer 和 SLAM Toolbox 的栅格地图也使用同一导航入口。0.10 m/s 为低速检查示例,须按现场条件确认。
若已有整车驱动,不再启动新的 bringup。若之前已退出驱动,先按整车启动恢复,再启动导航。
另开图形终端:
ros2 launch tianrover_rviz rviz.launch.py默认 Fixed Frame 为 mars/map。地图文件不存在时会报错;未指定 map 时默认使用 ~/.local/share/tianrover/maps/mars/map.yaml,不会自动使用旧 TianbotOffice 地图。
设置初始位姿
在 RViz 使用 2D Pose Estimate,在地图上点击车辆当前实际位置,拖动箭头指定朝向。观察扫描与地图墙面是否对齐,等待定位稳定。
初始位姿话题为 /mars/initialpose。位置不对、地图不显示或 TF 报错时,先排查,不发送导航目标。
导航到指定位置
使用 RViz 的 2D Goal Pose 在附近空旷位置选择目标,并拖动箭头设置目标朝向。该工具发布到 /mars/goal_pose。
观察全局路径、局部障碍物与车辆实际运动,到达后确认车辆停稳。六轮底盘支持的遥控运动模式不代表当前导航支持全向横移;本入口按前向线速度和转向角速度控制。

二维导航示例:地图、代价地图、机器人位置与规划路径。
三维地图定位与地面导航
先按三维建图与保存准备保存后的 .db 地图,正常退出建图程序。 下面以 FAST-LIO2、ZED 2i IMU 和 mars3d_v1_saved.db 为例;将数据库和标定文件替换为本车实际路径。
启动三维整车驱动
保留建图时使用的三维 bringup;如果已经退出,在终端 1 启动:
ros2 launch tianrover_bringup bringup_3d.launch.py frontend:=fastlio \
calibration:=$HOME/fastlio_calibration.yaml启动时保持车辆静止,等待前端初始化。标定文件的配置方法与三维建图一致。 每次只运行一套 bringup;切换到三维入口前,先退出二维 bringup 和导航。
加载地图并启动导航
终端 2:
export TIANROVER_MAX_SPEED=0.10
ros2 launch tianrover_navigation localize_and_navigate_3d.launch.py frontend:=fastlio \
  use_rgbd:=true database:=$HOME/maps/mars3d_v1_saved.db
使用 KISS-ICP 时,终端 1、2 分别改用以下命令:
ros2 launch tianrover_bringup bringup_3d.launch.py frontend:=kissexport TIANROVER_MAX_SPEED=0.10
ros2 launch tianrover_navigation localize_and_navigate_3d.launch.py frontend:=kiss \
use_rgbd:=true database:=$HOME/maps/mars3d_kiss_v1_saved.db未启用相机时,三维 bringup 添加 use_zed:=false,导航命令改为 use_rgbd:=false。 该导航入口同时启动 RTAB-Map 地图定位与 Nav2,无需另外启动 AMCL 或二维导航。
设置初始位姿并发送目标
终端 3,在图形桌面启动 RViz:
ros2 launch tianrover_rviz rviz.launch.py fixed_frame:=mars/map- 确认地图与车辆模型显示正常。添加 PointCloud2
/mars/cloud_map查看三维地图, FAST-LIO2 实时点云为/mars/lidar/cloud_deskewed,KISS-ICP 为/mars/kiss/frame。 - 使用 2D Pose Estimate 标出车辆实际位置和朝向,等待实时扫描、点云与地图对齐。
- 使用 2D Goal Pose 在可通行地面上设置目标位置和朝向。
- 观察规划路径、局部障碍物与车辆行驶,到达后确认车辆停稳。
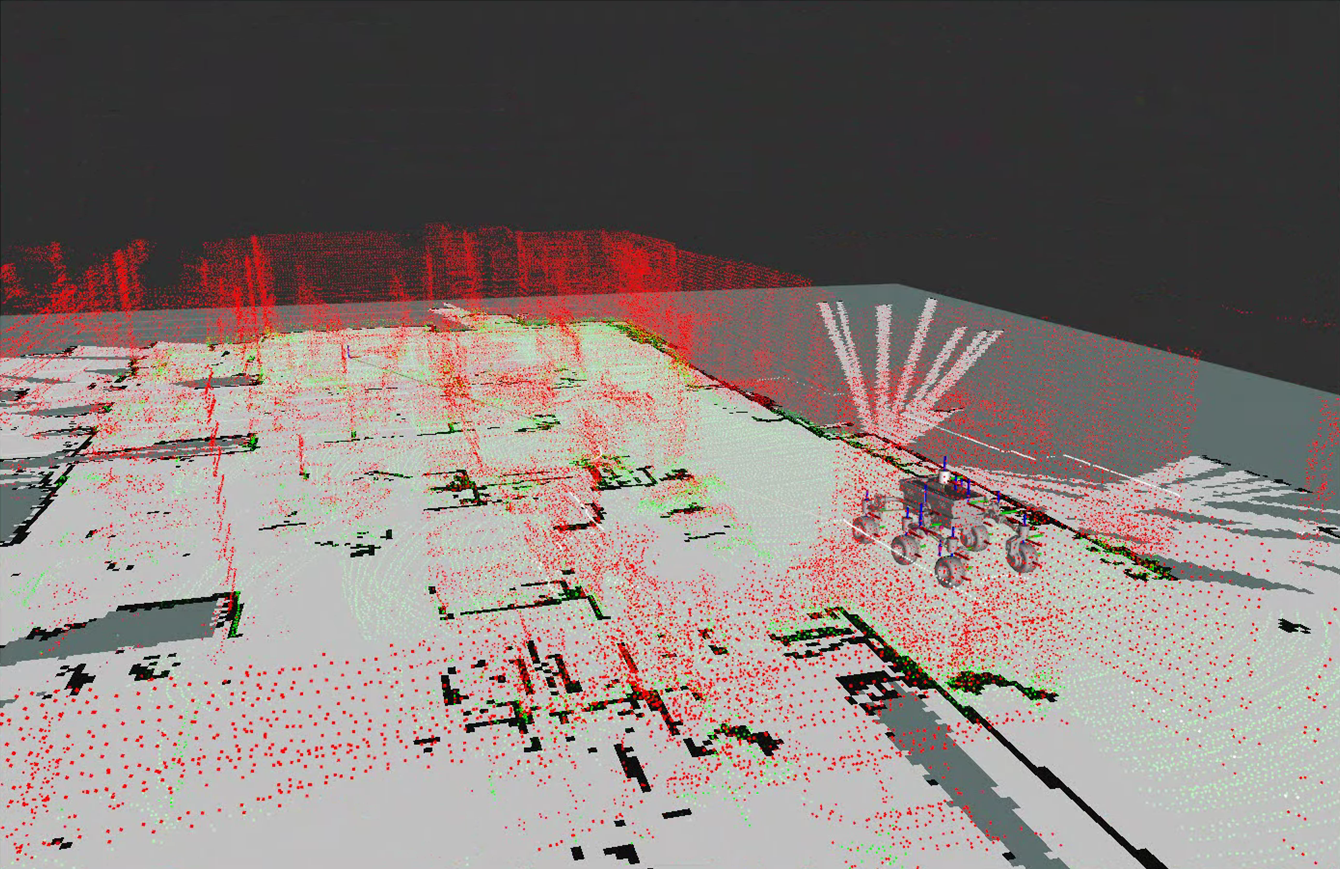
三维地图定位示例:机器人模型、场地地图与点云显示。
三维地图用于定位,实时点云用于避障;Nav2 在地面代价地图中规划,不用于任意三维轨迹或楼梯导航。
配置避障点云与车体轮廓
导航默认使用所选前端的实时点云。需要更换输入时,在启动导航的终端设置 TIANROVER_NAV_POINTS_TOPIC。使用自定义 Nav2 参数时,通过 TIANROVER_NAV_PARAMS 指定 YAML 文件,并在其中配置 footprint;导航入口会保留该轮廓。 默认矩形为 [[-0.75,-0.49],[-0.75,0.49],[0.75,0.49],[0.75,-0.49]],坐标单位为 m。 调整轮廓和速度后,先在开阔区域低速检查通行距离、转弯空间及停车距离,再使用正式路线。
取消目标与结束导航
二维和三维导航均可在新终端取消本车的单目标导航:
ros2 service call /mars/navigate_to_pose/_action/cancel_goal action_msgs/srv/CancelGoal "{}"该请求取消 /mars/navigate_to_pose 的全部活动目标。确认返回的 return_code 为 0,并观察车辆实际停稳;异常运动优先使用随车急停。
结束导航时,先取消目标并确认实际停车,再在导航终端按 Ctrl+C。退出一个终端不会停止其他遥控或控车程序。
常见检查
二维导航先执行 ros2 lifecycle get /mars/amcl 确认定位节点为 active。 二维和三维导航均可在新终端检查以下数据:
ros2 lifecycle get /mars/controller_server
ros2 lifecycle get /mars/planner_server
ros2 topic echo /mars/map --once --no-arr --qos-durability transient_local
ros2 topic hz /mars/scan
ros2 topic info /mars/cmd_vel --verbose
生命周期节点应为 active,扫描持续更新,底盘有速度订阅者。 导航速度链为 /mars/cmd_vel_nav → 速度平滑器 → /mars/cmd_vel → 底盘; linear.x 单位为 m/s,angular.z 单位为 rad/s,是角速度而不是车轮转角。 目标失败退出后可能不再有新路径和速度消息,RViz 中仍显示的旧路径不能证明任务还在执行。 若日志出现 No valid trajectories,检查局部障碍物和车体轮廓; Failed to make progress 表示位移未达到进度检查要求,需结合速度指令、里程计和实际运动排查。hz 观察后按 Ctrl+C 退出。仍无法导航时查看原启动终端报错;不要同时启动其他定位算法来尝试解决。
三维导航不使用 AMCL;检查所选前端的点云、里程计与地图:
ros2 topic hz /mars/lidar/cloud_deskewed
ros2 topic echo /mars/odom_lidar --once --no-arr
ros2 topic echo /mars/map --once --no-arr --qos-durability transient_local
KISS-ICP 将点云话题替换为 /mars/kiss/frame。遇到 Transform data too old 时, 先取消目标,检查定位终端报错、点云和里程计是否持续更新,以及 RViz 中地图与实时数据是否对齐; 恢复后重新设置初始位姿并发送目标。