


NOKOV动捕接入
底盘驱动告诉电脑“车能不能接收指令”,动捕告诉电脑“车现在在哪里”。两条链路都准备好,才能运行集群实验。
本页以三台Mini和NOKOV的VRPN输出为例。其他VRPN服务也需要提供一致的单位、坐标系和刚体名称。
建立三台刚体
为每台车安装稳定的标记架,在动捕软件中建立三个刚体。名称与实物一一对应,默认使用tianbot_mini_01、tianbot_mini_02、tianbot_mini_03。
每个刚体应满足:
- X轴朝车头,Y轴朝左,Z轴朝上。
- 原点尽量靠近两轮轴线中点,也就是差速车的控制参考点。
- 标记架固定后,转动车辆时刚体方向跟着变化,位置与实物对应。
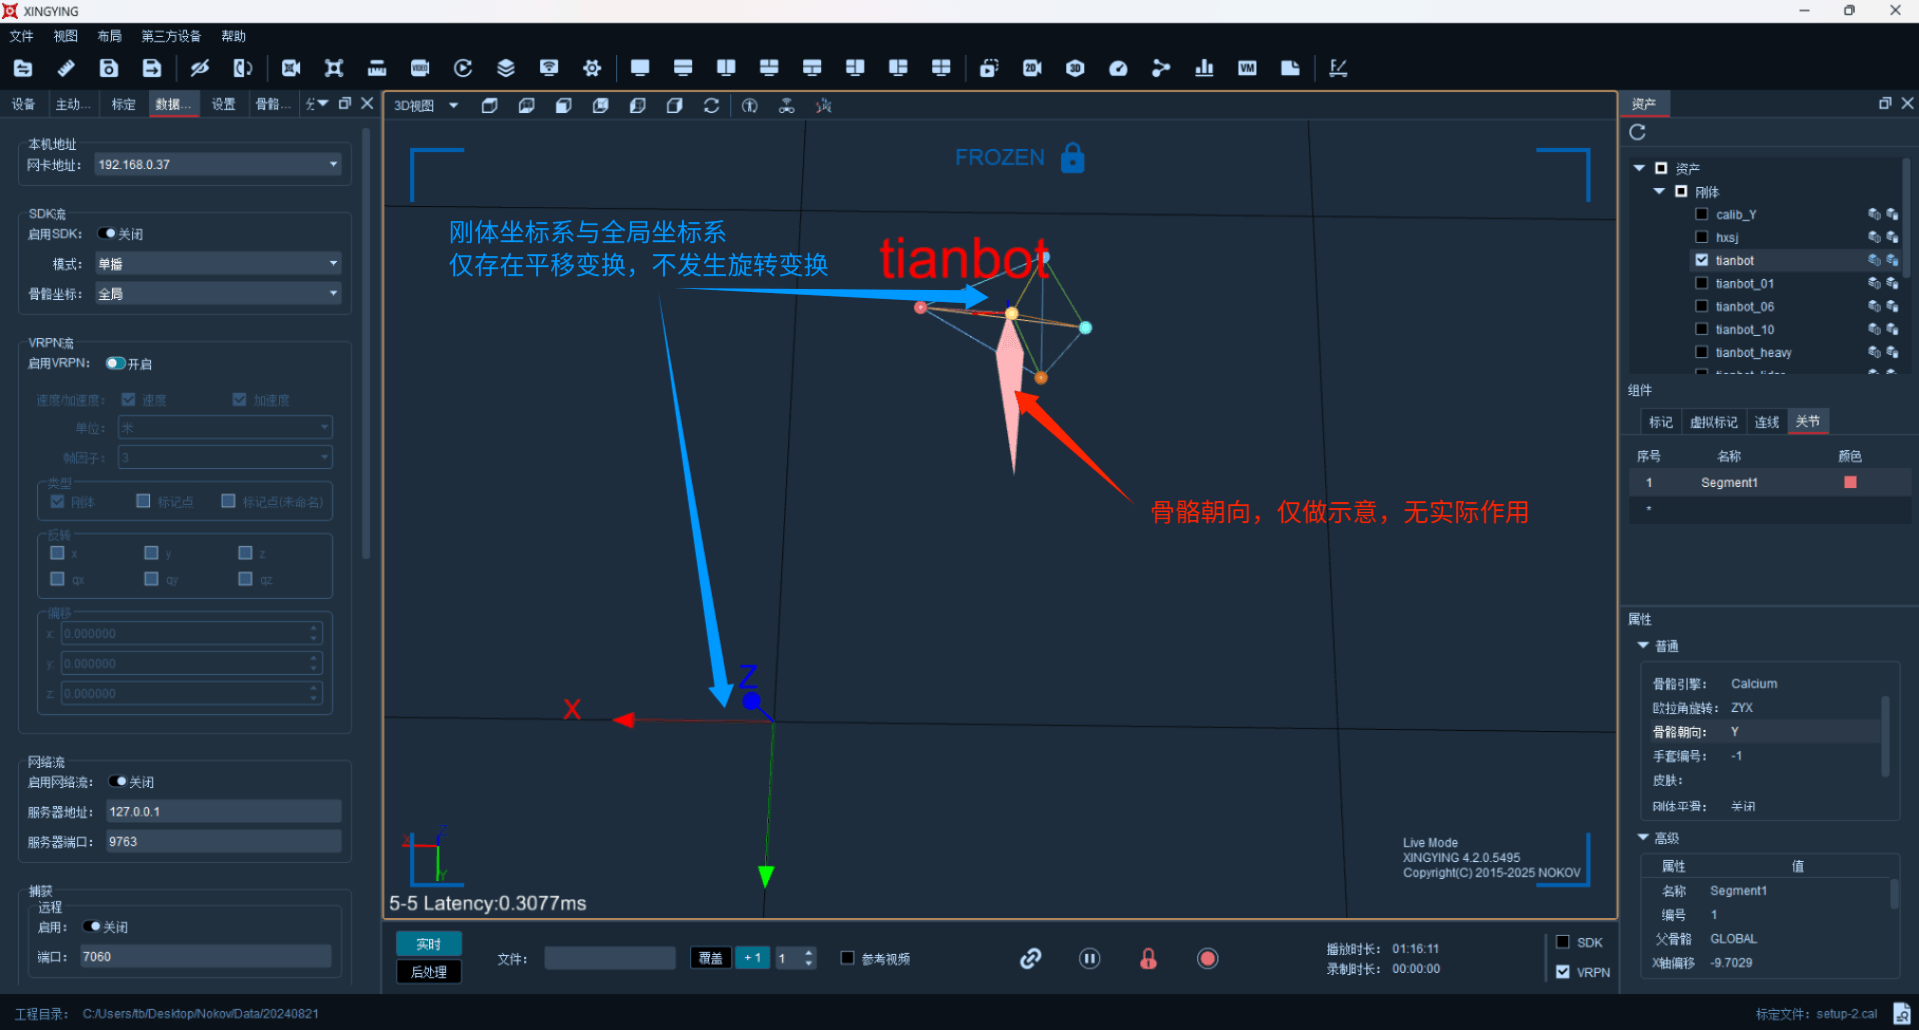
刚体原点偏离轮轴时,原地转向也会让原点在平面上画小圆。当前教学配置允许一定位置误差,不默认加载其他场地的补偿文件;如果需要更高精度,应先核对控制参考点。
设置场地坐标
ROS中的公共参考系使用world,位置单位为米、角度单位为弧度。先在动捕软件确认地面、原点和轴方向,再开启数据流。
三角路径默认以world原点为重心,因此场地原点应放在可用区域的中央附近。圆形任务的位置由01启动时的位姿确定,具体见三车画圆。
开启VRPN数据流
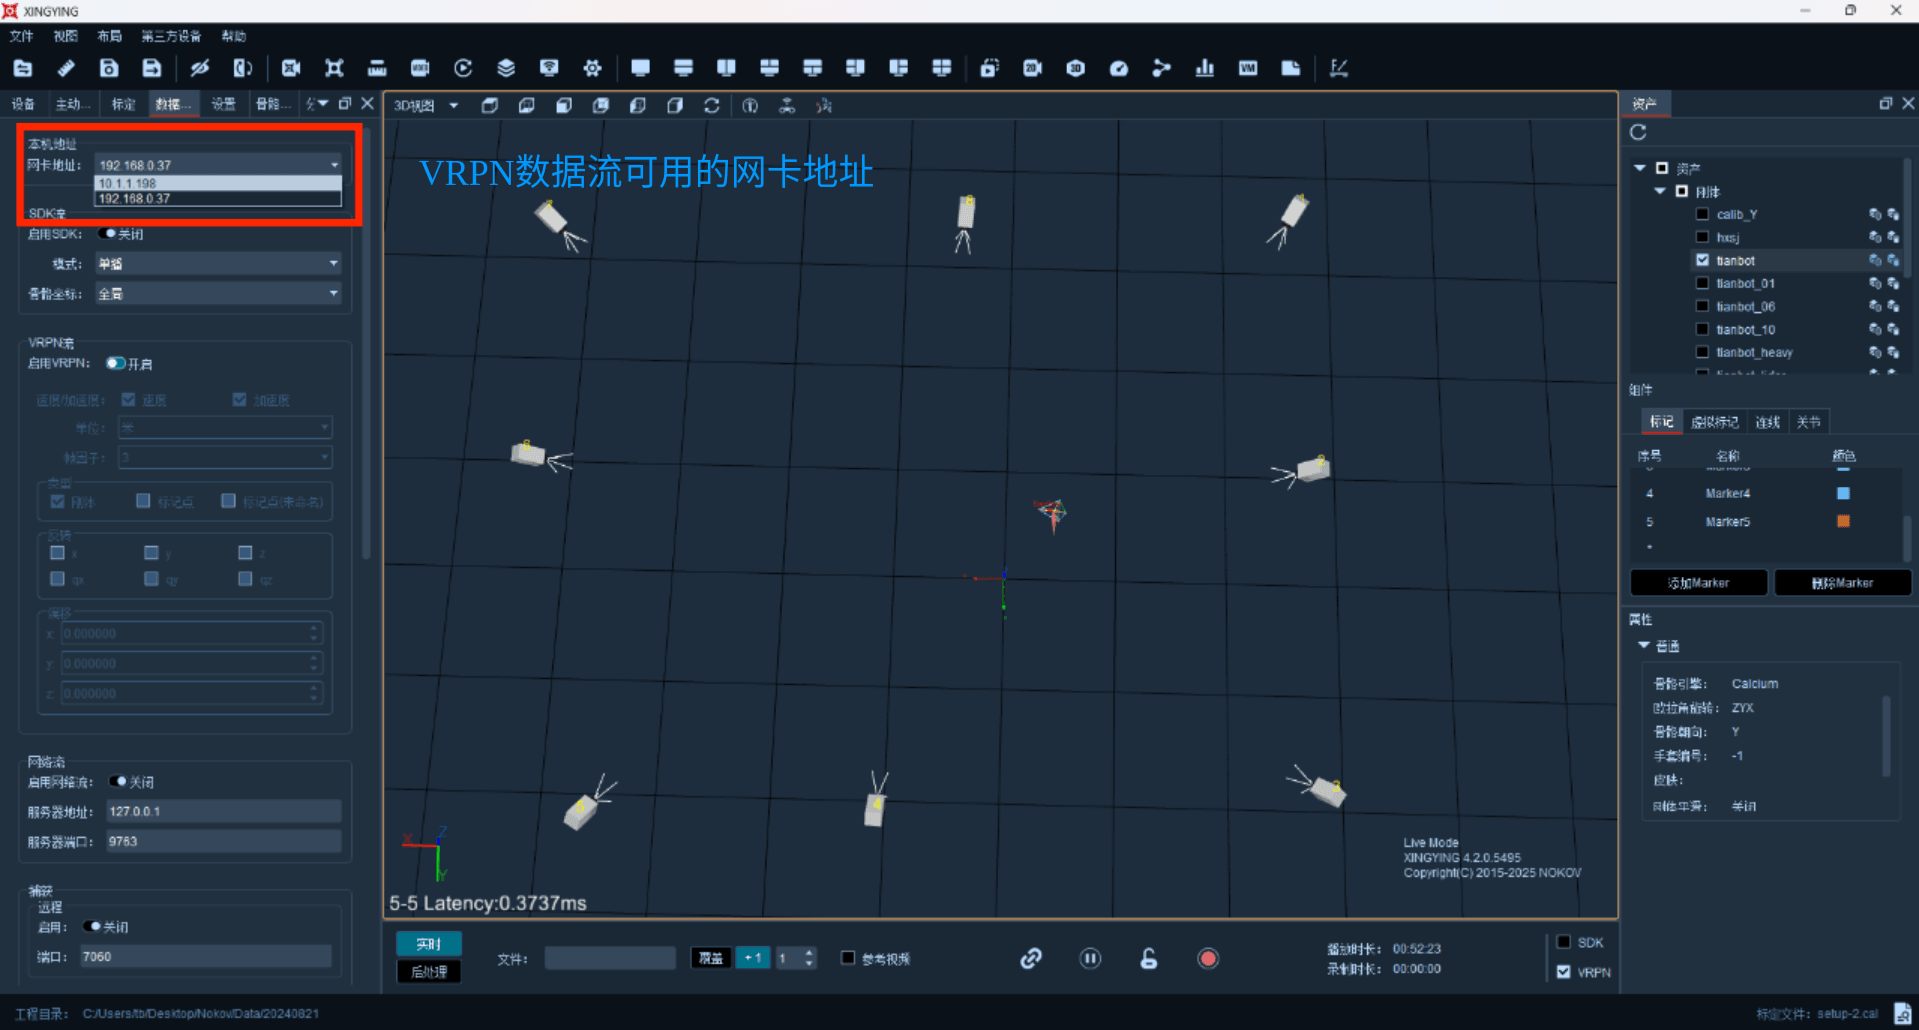
1. 选择动捕服务器的网卡
选择能与控制电脑通信的网卡。这里填写的是动捕服务器IP,与Mini中指向驱动电脑的RMIP不同。
2. 开启VRPN并确认单位
确认三个刚体都在持续跟踪,开启VRPN输出;本实验默认使用3883端口。
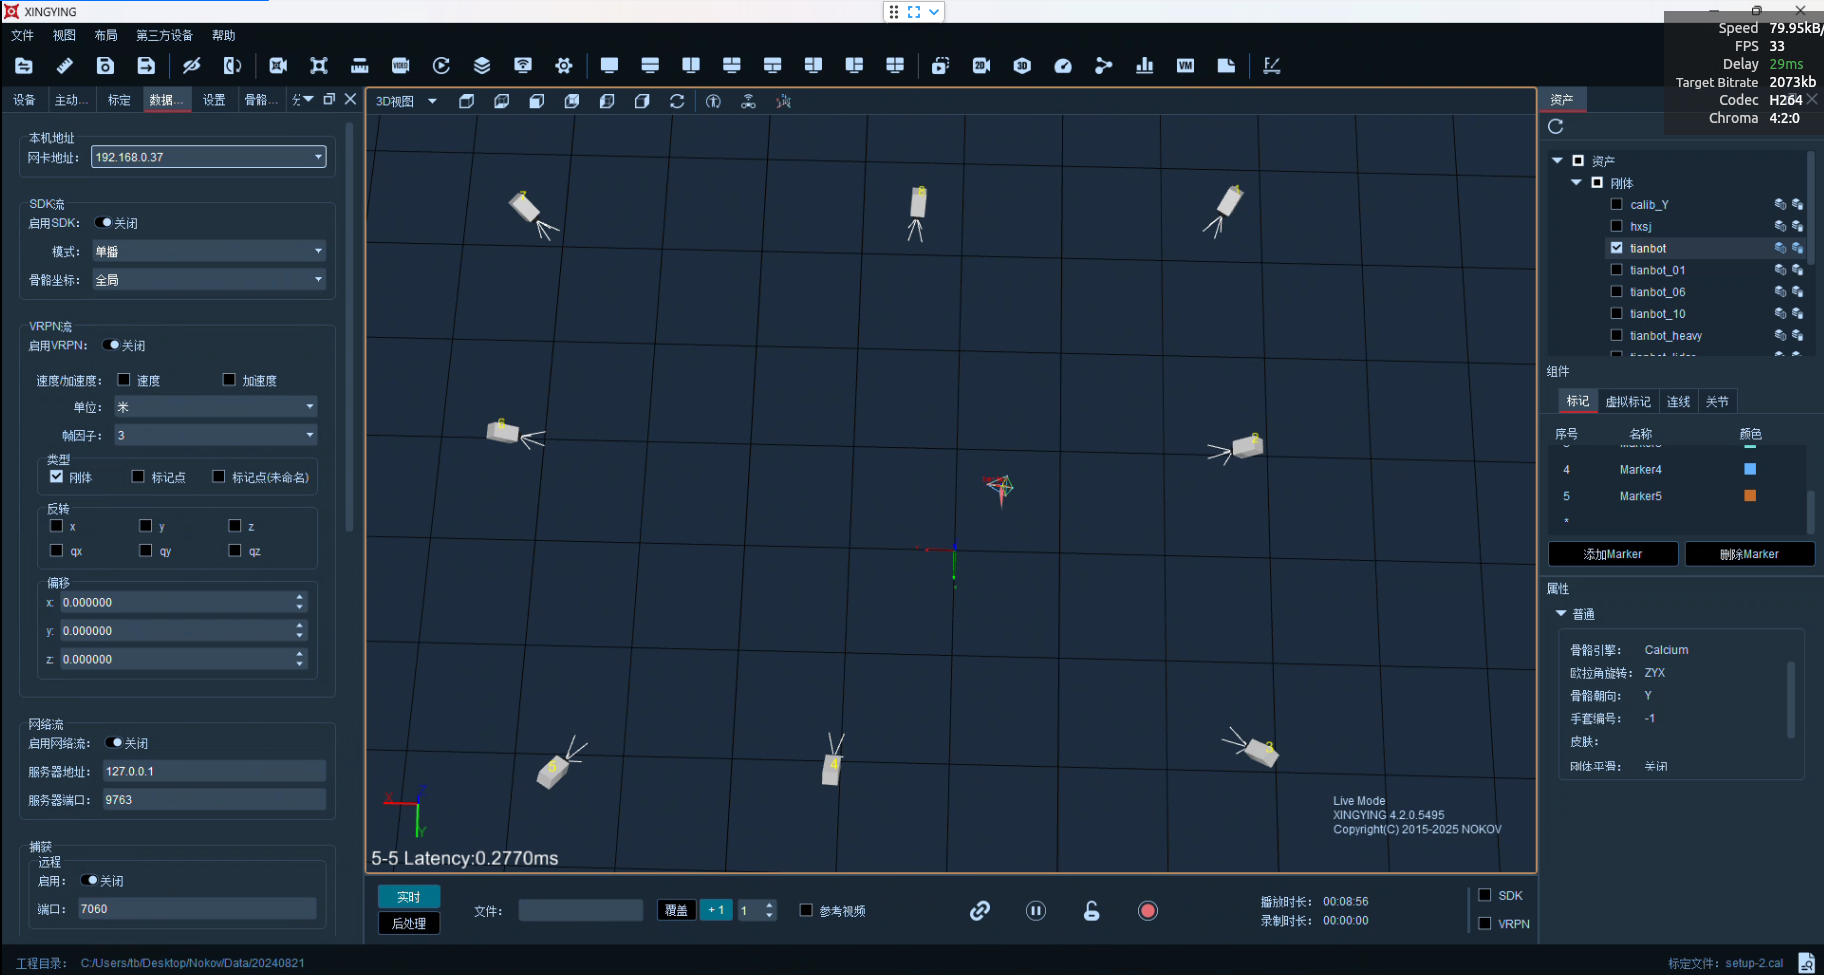
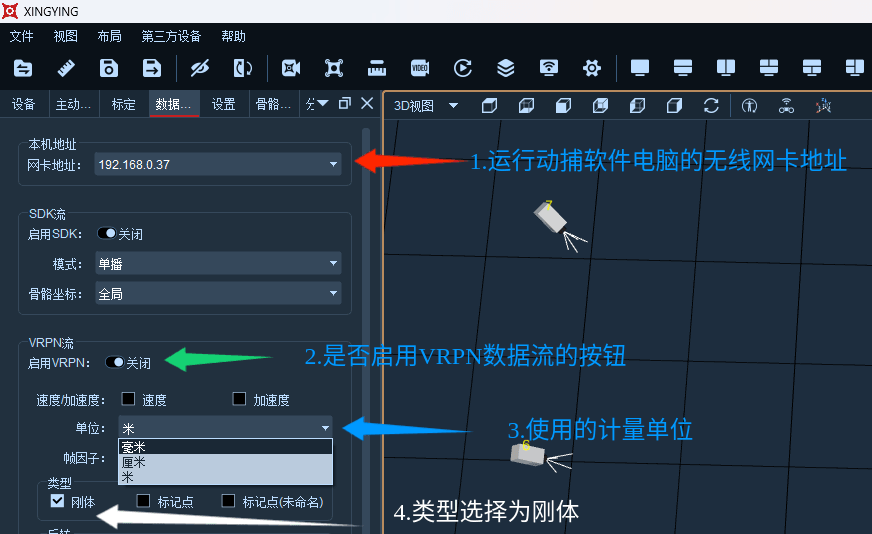
不同软件版本的界面可能不同。以实际接收到的数据为准:沿地面移动约1m,ROS中的位置变化也应约为1m;抬高刚体时应主要增加Z值。不要把毫米数值直接当成米。
配置ROS客户端
先按安装页加载环境,再复制一份场地配置:
cp "$(rospack find abc_swarm)/config/mocap.yaml" ~/abc_swarm_site.yaml编辑abc_swarm_site.yaml,把server改为动捕电脑IP。以下地址是示例,其余是本实验常用设置:
server: 192.168.2.101
port: 3883
frame_id: world
update_frequency: 100.0
use_server_time: false
broadcast_tf: true
refresh_tracker_frequency: 1.0
broadcast_tf必须开启,任务控制器读取的是world到各刚体的TF。use_server_time=false是当前配置;仍需保持电脑ROS时间正常,实车环境不要误开没有时钟源的仿真时间。
启动公共后台
退出上一页仅底盘检查用的后台,在一个终端运行:
roslaunch abc_swarm mocap_backend.launch site_config:=$HOME/abc_swarm_site.yaml这个终端保持运行,负责一份Mini驱动和一份VRPN客户端。后面所有实验命令使用start_driver:=false start_vrpn:=false复用它。切换实验时退出旧实验,公共后台可以继续保留。
如果现场已分别启动好驱动和VRPN,也可以复用它们,但要核对名称、参数、TF和数据有效性,不再重复启动本后台。
检查数据与TF
1. 检查刚体话题
rostopic listrostopic echo -n 1 /vrpn_client_node/tianbot_mini_01/pose依次检查02、03。刚体名不同,话题也会不同。仅能ping通动捕电脑,不代表VRPN数据已经正确输出。
2. 检查world到刚体的变换
rosrun tf tf_echo world tianbot_mini_01同样检查02、03。缓慢移动或转动一台车,确认只有对应刚体的数值按预期变化,方向和米制尺度都正确,再退出tf_echo。
有pose话题却没有对应TF时,先检查broadcast_tf、frame_id和刚体名称。不要用固定零变换伪造三台车的位置。
3. 检查底盘反馈
rostopic echo -n 1 /tianbot_mini_01/odom三个刚体与三个底盘反馈都对应正常后,可以运行三角形跟随、蛇形跟随或轨迹实验。
完成后应看到什么
三台车有各自的odom;world下存在三条持续更新的刚体TF;实物平移和转向与TF一致。此时还没有启动集群算法,车辆不应因为这个后台自行执行入位任务。