安装与连接
先让电脑识别Mini的USB串口,再打开Studio。USB能给设备充电,不等于线缆支持串口数据。
安装软件
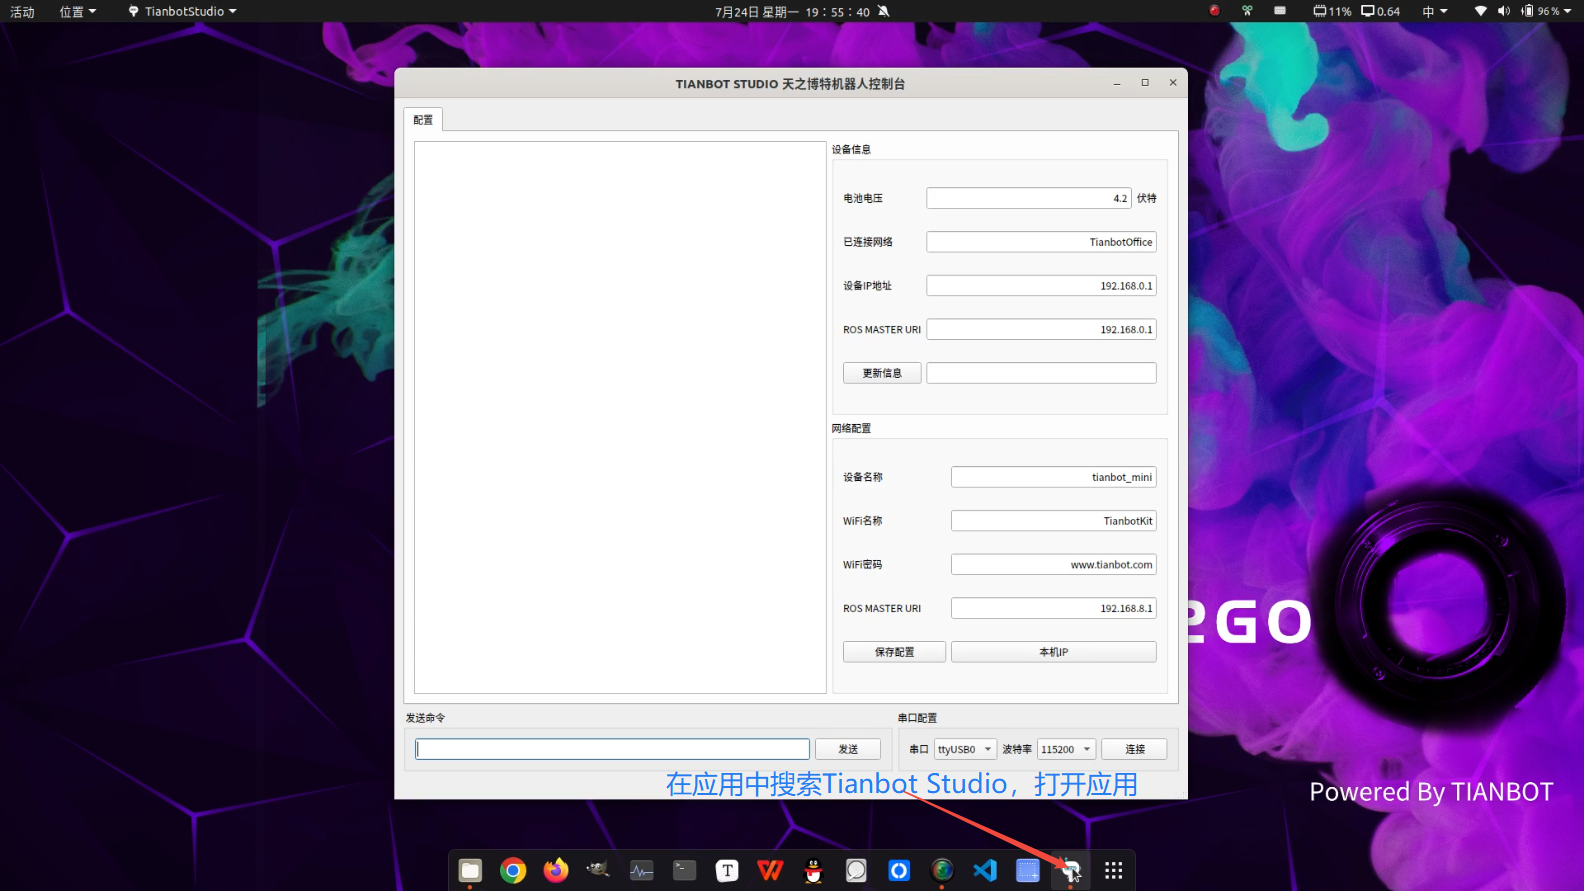
配套ROS2GO系统中可先在应用菜单搜索Tianbot Studio,已有程序时直接使用。原Mini手册提供的Linux安装包为v0.5,下载入口保留如下;这不是所有系统的通用安装包,也不表示最新版本。
下载原配套v0.5安装包,提取码:jkv8。
下载到当前目录后安装:
bash
sudo dpkg -i tianbotstudio-v0.5.deb使用该包对应的Linux环境和架构;在其他系统上先核对配套软件版本。当前手册不提供未经核验的Windows或macOS安装步骤。
连接Mini
1. 连接数据线
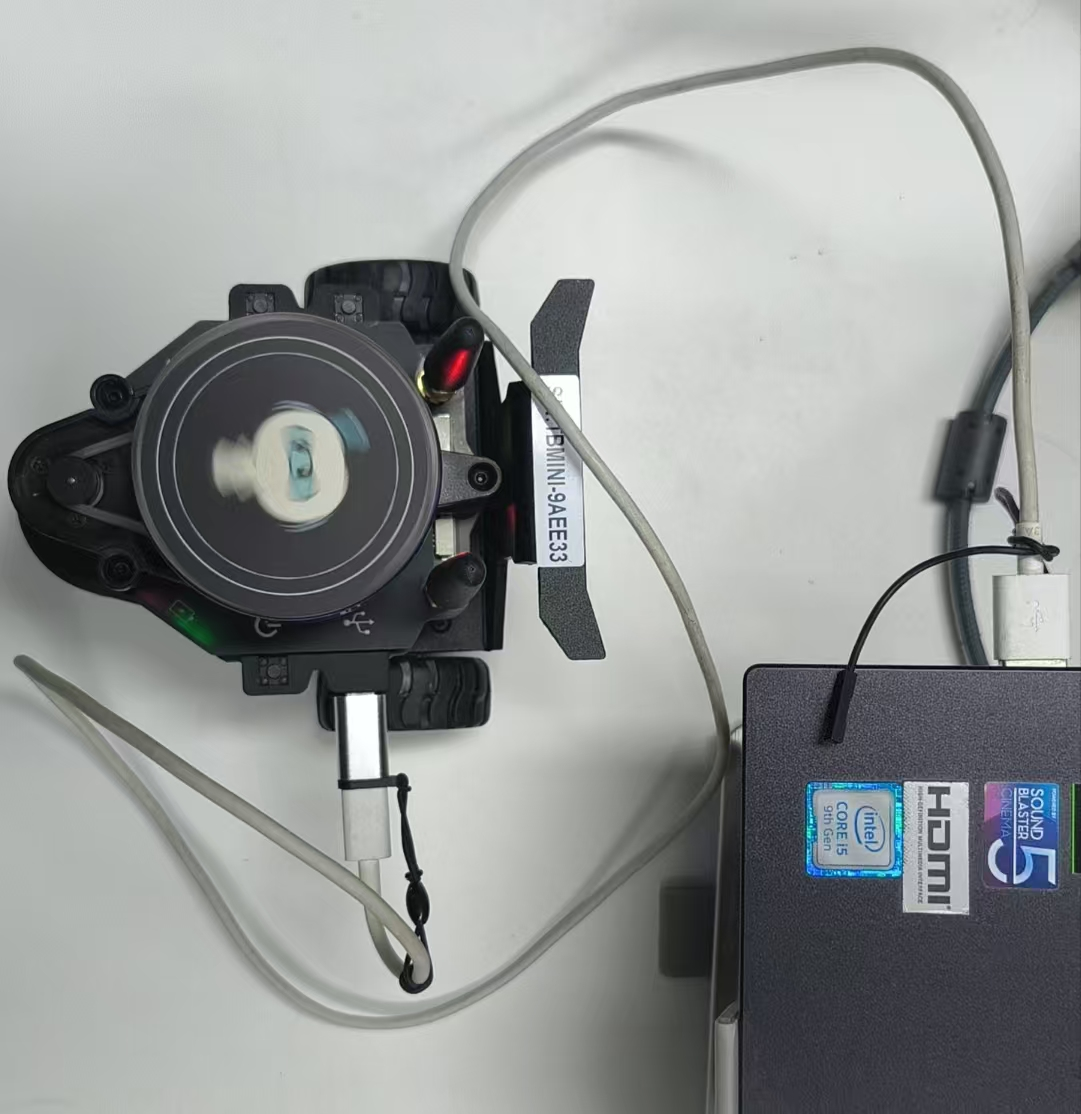
使用支持数据传输的Micro-USB线连接Mini和电脑。一次配置一台车。
2. 检查USB识别
bash
lsusbbash
ls /dev/ttyUSB* /dev/ttyACM* 2>/dev/null拔插设备,比较新出现的串口;不要把多台设备的串口编号当作固定的机器人身份。
3. 打开程序和串口
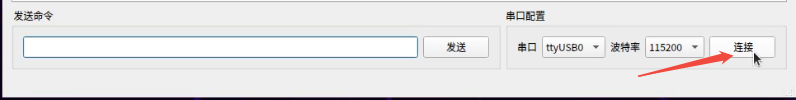
在应用菜单打开Tianbot Studio,选择刚识别的串口及配套波特率,再点击打开串口。串口打开前先关闭占用它的串口终端或其他调试程序。